Artykuł sponsorowany
Jak ustawienia echosondy Lowrance zmieniają czytelność obrazu na jeziorach i rzekach
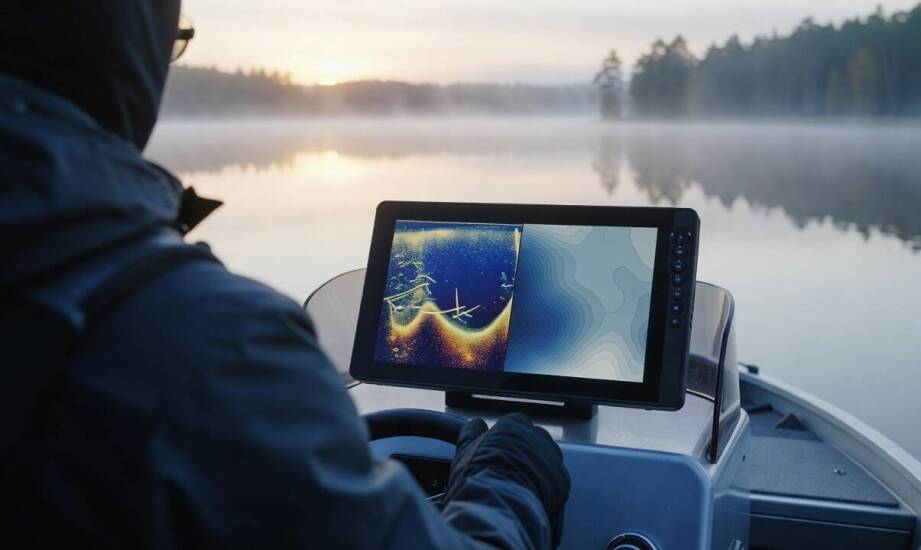
Na tym samym fragmencie jeziora obraz z elektroniki pokładowej wygląda zupełnie inaczej po zmianie parametrów działania. Wolniejsze przemieszczanie się jednostki oraz ręczne zawężenie skanowania toni pozwalają dostrzec pojedyncze kamienie i twarde krawędzie dna. Szerszy wariant automatyczny oraz szybszy ruch upraszczają z kolei odczyt do ogólnego zarysu podwodnej topografii. Dopasowanie konfiguracji do warunków panujących na wodzie, takich jak głębokość czy przejrzystość, znacząco ułatwia prawidłową interpretację sygnałów. Zrozumienie mechaniki działania sprzętu eliminuje błędy odczytu i pozwala w pełni wykorzystać możliwości zamontowanych na łodzi sonarów.
Czułość, zakres głębokości i odświeżanie a jakość obrazu
Czułość echosondy odpowiada za ilość rejestrowanych detali w kolumnie wody. Zbyt niska wartość wycina z ekranu drobne ryby, gałęzie i miękkie struktury. Zbyt wysokie ustawienie generuje silny szum oraz mocne zakłócenia przypowierzchniowe. Standardowa praktyka na łowiskach śródlądowych polega na uruchomieniu trybu automatycznego, a następnie ostrożnej ręcznej korekcie. Podczas zakwitu glonów lub dużej ilości zawiesiny czułość obniża się o kilka stopni, aby oczyścić ekran z fałszywych sygnałów maskujących właściwy kształt dna.
Ręczny zakres głębokości umożliwia wyizolowanie konkretnej sekcji wody do wnikliwej analizy. Ustawienie dolnego i górnego limitu sprawdza się doskonale na głębokich jeziorach. Odrzucenie pustej toni i skupienie wiązki wyłącznie na pożądanej strefie podnosi czytelność wybranego fragmentu. Moduł automatyczny na bieżąco dostosowuje skalę do spadków, co ułatwia przemieszczanie się między różnymi partiami akwenu. Ciągła zmiana skali przez oprogramowanie potrafi jednak chwilowo obniżyć rozdzielczość obrazu nad interesującym podwodnym blatem.
Tempo odświeżania obrazu rzutuje na płynność aktualizacji widoku na monitorze urządzenia. Szybsze przesuwanie ekranu, znane jako ping speed lub scroll speed, gwarantuje lepszą separację obiektów ułożonych blisko siebie. Zgodnie z wytycznymi z instrukcji producentów elektroniki najdokładniejsze skanowanie struktury odbywa się przy prędkości rzędu 3–5 km/h. Przy wyższych prędkościach przelotowych sygnał akustyczny traci ciągłość. Zjawisko to prowadzi do nienaturalnego rozciągania łuków ryb i zacierania ostrych krawędzi górek.
Widoki strukturalne i nawigacja w urządzeniach Lowrance
Klasyczny sonar dwuwymiarowy świetnie radzi sobie z rysowaniem tradycyjnych łuków ryb oraz określaniem twardości podłoża. Uzupełnieniem tej technologii pozostaje widok DownScan, który ukazuje dno bezpośrednio pod kilem w formie zbliżonej do fotografii. Opcja ta wyraźnie odcina od tła pojedyncze głazy, pnie zatopionych drzew czy gęste kępy roślinności. Technologia SideScan wysyła natomiast wiązkę na boki łodzi. Rozwiązanie to umożliwia weryfikowanie obszaru oddalonego od toru płynięcia o kilkadziesiąt metrów w każdą stronę, zależnie od wybranej częstotliwości skanowania i fizycznej specyfikacji przetwornika.
Firma NEMES dostarcza wyposażenie dopasowane do różnego stylu poruszania się po wodzie. Klienci kompletujący zestaw pokładowy analizują zazwyczaj, jak z rysowaniem map radzi sobie echosonda garmin lub jakie warianty obrazowania posiada sprzęt marki Lowrance. W przypadku modeli HOOK Reveal dostęp do skanowania bocznego wymaga wyboru konkretnej wersji osprzętu, na przykład przetwornika TripleShot. Seria Elite FS z obrazowaniem Active Imaging HD może z kolei wymagać zastosowania dodatkowego modułu S3100. Dobór kompatybilnych komponentów warunkuje płynne działanie funkcji FishReveal, nakładającej kolory z sonaru 2D na szczegółowy odczyt struktury.
Wbudowane mapy wektorowe oraz moduły GPS diametralnie ułatwiają nawigację na rozległych zbiornikach zaporowych. Uruchomienie orientacji względem aktualnego kursu obraca mapę zgodnie z ruchem dziobu. Tryb ten znacząco przyspiesza napływanie na wyznaczony punkt w trudnych warunkach wietrznych. Oznaczanie waypointów pomaga zbudować bazę podwodnych spadków, do których można precyzyjnie wracać niezależnie od pory roku. Technologia mapowania na żywo pozwala dodatkowo rysować własne kontury batymetryczne na nieopracowanych dotąd akwenach.
Prawidłowe rozpoznanie struktury dna zależy bezpośrednio od poprawnego montażu fizycznych elementów systemu. Odchylenie przetwornika od zalecanego kąta względem linii wodnej i montaż w strefie turbulencji generuje szum ekranowy. Błędne strumienie wody przepływające pod kilem całkowicie maskują rzeczywiste echa. Zjawisko kawitacji występujące przy wprowadzaniu łodzi w szybki ślizg dodatkowo zrywa połączenie akustyczne z dnem. Zakłócenia obrazu wynikają sporadycznie także z przebić elektrycznych od silników burtowych lub innej elektroniki pokładowej.
Charakterystyka jeziora, preferowana technika pływania oraz lokalny układ prądów rzecznych determinują użyteczność poszczególnych technologii pomiarowych. Skanowanie płytkich zatok o gęstej roślinności wymaga szerokich wiązek bocznych. Obławianie głębokich rynien opiera się z kolei na precyzyjnym sonarze klasycznym i bieżącym zarządzaniu zakresem detekcji. Umiejętne manipulowanie parametrami czułości i częstotliwościami roboczymi sprzętu przekłada się na bezpieczniejszą nawigację oraz pełne wykorzystanie potencjału systemu.
Kategorie artykułów
Polecane artykuły
Kraty wlotowe a ich rola w zarządzaniu wodami opadowymi
Poradnik wyboru najlepszych sprężynujących podkładek dla Twojego projektu
Jak myć i przechowywać szkło kryształowe, żeby zachowało połysk po latach